 節能低碳
節能低碳
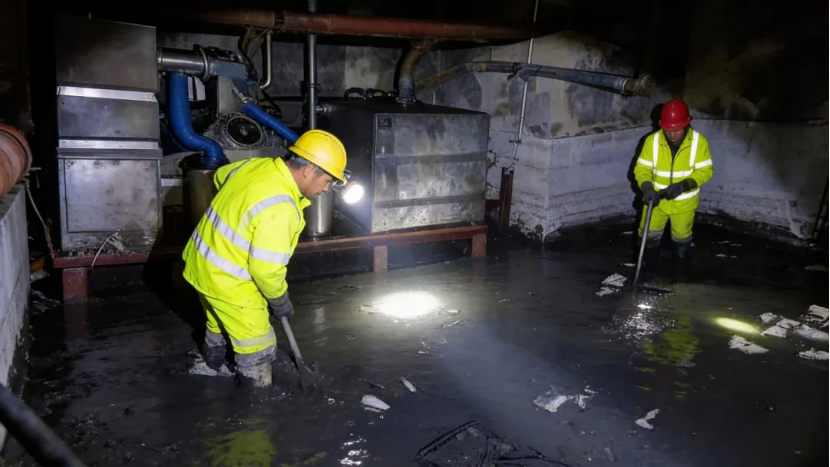
所有的不確定源于定位感知
水下沒有衛星信號,機器人一旦潛入液面以下,GPS即告失效。對一臺要定點清淤、沿固定路徑往返作業的機器人而言,自己在水池的什么位置是建圖、路徑規劃、循跡、定點作業全部功能的共同前提。在遠距離、高精度的水下定位路線中,超短基線定位聲納(USBL)是目前工業水池復雜工況下被驗證較多的方案:水面布設基陣,機器人上搭載聲信標,通過聲脈沖解算斜距與方位。
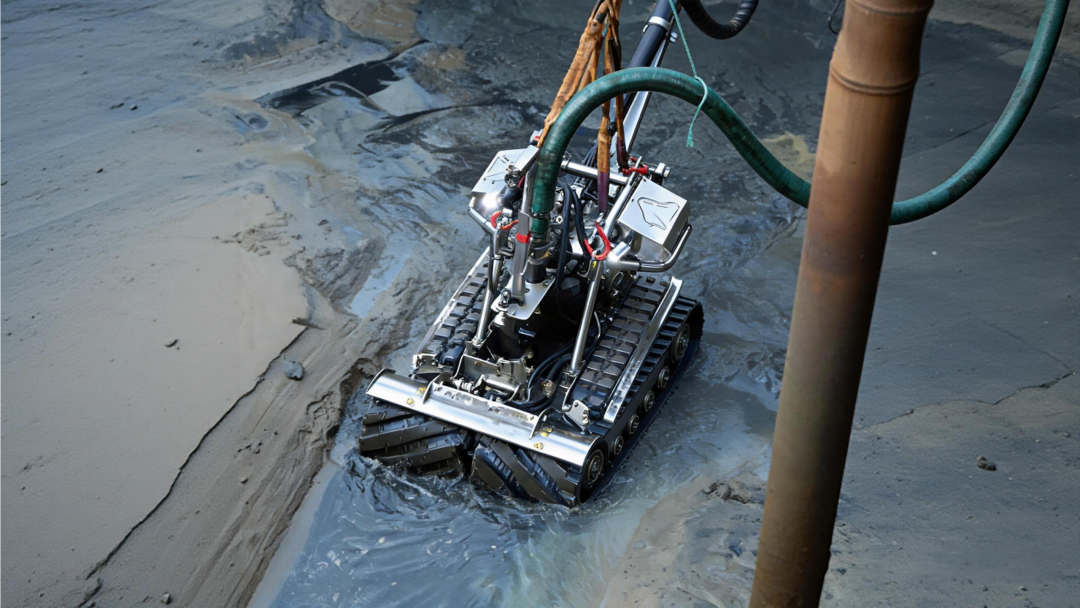
從現有公開技術規格看,這套體系的性能錨點集中在兩個指標上。其一是定位精度。以UBD1000這型超短基線定位通信聲納為例,其標稱定位精度為聲學結合內置IMU后的2%×斜距,測距精度0.1m,覆蓋斜距可達1000m——這意味著在百米級水池尺度內,機器人的位置解算可以穩定保持在分米量級,足以支撐定點作業。其二是通信能力,這一點在工業水池場景中常被低估。金屬池壁、攪拌結構和線纜布置會不斷遮擋與干擾信號,UBD1000將定位與水聲數字通信做在同一套硬件內,通信速率約300bps,支持水面與水下雙向無線通信和數字短消息傳輸,同時輔以多普勒速度估計與補償算法應對運動狀態下的回波頻偏。換言之,定位系統不只是報坐標,還承擔了把機器人狀態實時回傳、把作業指令送下去的通道職能——這對無纜或受限線纜部署的清淤作業尤為關鍵。
自動建圖打好路徑規劃基礎
絕大多數工業水池既沒有精確竣工圖紙,池內又常年堆積淤泥、管線、預埋件和結構柱。機器人要實現全覆蓋作業,不能靠人在后臺遙控每一步,必須先自主完成對池體三維結構的掃描與建模,再由后臺軟件基于坐標數據生成無盲區的作業路徑。這一步的底座,是一組能在近距離、障礙密集的環境中持續輸出高精度距離值的測距聲納。
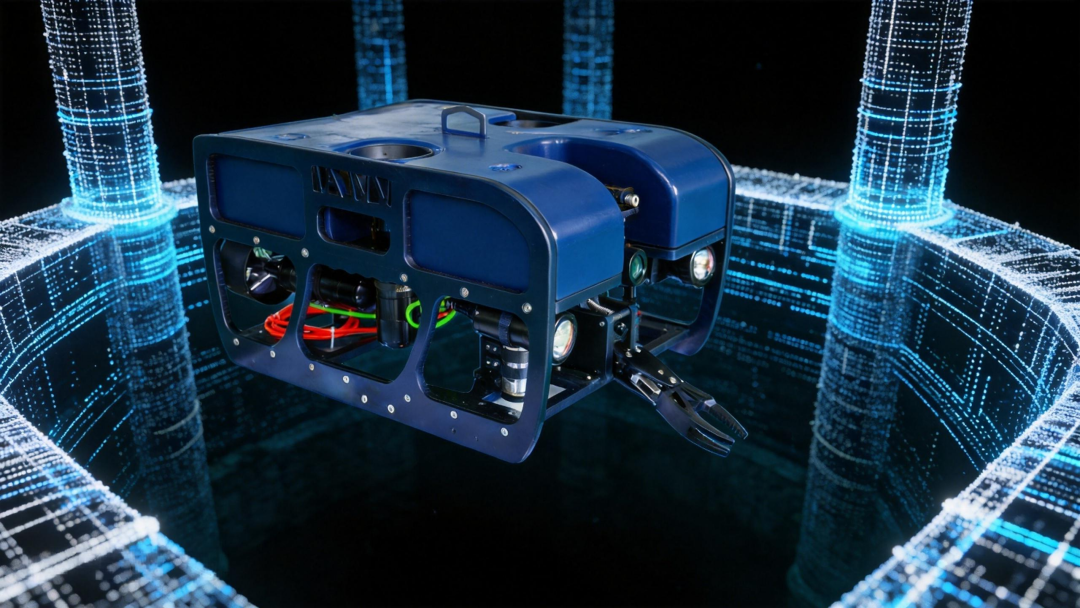
ES300這類水下測距聲納正是承擔底層感知的傳感器。其量程不小于5m,測距精度標稱優于1%×量程±1cm——以5m量程計,測距誤差可落在厘米量級。值得注意的是兩個細節:一是它在最大45°傾斜照射底面時仍能輸出有效數據,這對貼壁、爬坡、沿池壁掃描的清淤姿態非常重要;二是數據刷新率不低于5Hz,配合350m耐壓和僅百余克的整機重量,可以多點布置在機器人本體四周,持續向建圖模型提供誤差極小的原始距離流。建圖算法的精度上限,本質上由這些底層測距數據的誤差決定;測距誤差小,后續拼出的水池坐標才可信,路徑規劃才有據可依。
實時修正誤差確保尋跡精度
機器人拿到坐標之后,沿既定路徑連續作業,靠的是導航。純慣性導航(IMU)不依賴外部信號、短期精度高,是水下平臺常用的導航手段,但它有一個原理性短板:慣性器件本身的測量誤差會隨時間和航行里程不斷累積,時間越長、走過的距離越遠,解算出的位置漂移就越大,且這種漂移是發散的,不會自行收斂。反映在清淤作業上,就是作業時間一長,機器人逐漸偏離規劃線,出現漏掃區域、重復作業、軌跡偏移甚至原地打滑。
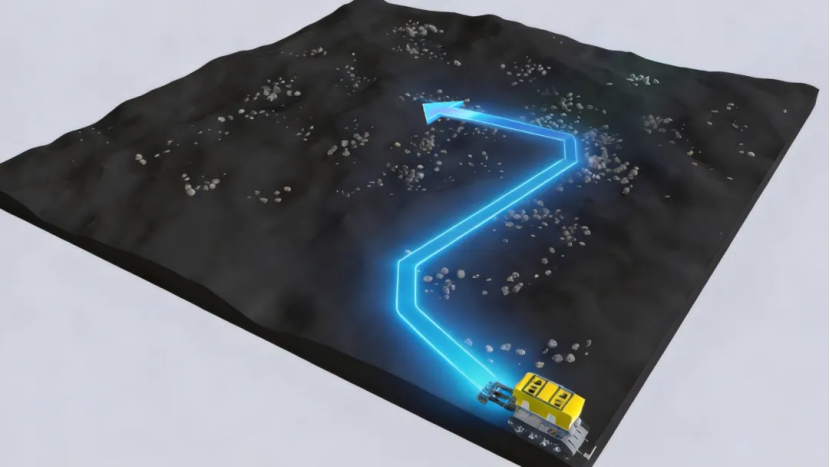
工程上通行的解法,是用一套直接觀測機器人相對水底真實速度的傳感器來拴住慣導,這就是多普勒計程儀(DVL)的角色。H1000抗流懸停導航傳感器最優測速精度優于±0.4%±5mm/s,測速范圍±5m/s,最小對底高度僅0.05m。它持續輸出機器人相對底質的三維真實速度,與慣性導航數據融合后,慣導隨時間、隨里程累積的漂移被不斷觀測值拉回,長時間連續作業的尋跡精度因此得以保持。這也正是為何在清淤機器人方案中,DVL的測速精度和最小對底高度,比單純堆砌慣導等級更受關注。
渾水無光狀態下的成像及避障
工業污水、冶金浸出液和化工調節池的水體普遍渾濁且無自然光,機器人絞吸清淤時還會持續擾動底泥,使水體中懸浮顆粒濃度進一步升高。在這種條件下,即便搭配大功率補光燈,光學攝像頭的有效視距也常常不足幾十厘米,既看不清前方結構,也無法判斷障礙物位置,碰撞和漏挖幾乎不可避免。
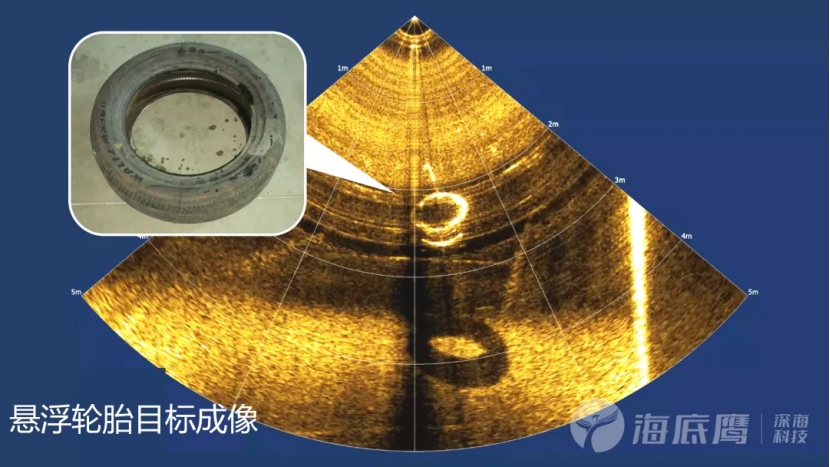
前視成像聲納因此成為這類工況下的主要感知手段。FLS800D最大量程120m,距離分辨率達到毫米級,水平開角最大130°,意味著聲納圖像不再是模糊的光斑,而是能還原懸浮輪胎、管線、結構邊緣等目標輪廓細節的高清晰度圖像;超遠的探測距離,讓機器人在進入狹窄或復雜區段之前就有足夠的預警距離。渾水、無光、高雜質環境下,它同時承擔兩件事:把前方工況實時看回來供人監控作業進度與質量,以及把障礙物坐標交給避障模塊主動繞開。
落地的關鍵,是同源一體化
把這四個環節拆開看,定位聲納解決在哪,測距聲納解決池子長什么樣,DVL解決走久了不漂,前視成像聲納解決看不見時怎么避障。它們不是四件獨立設備的簡單堆疊,而是讓機器人在同一套坐標框架下完成感知、建圖、決策與執行的閉環。從行業角度看,冶金、化工、工業園區等高危水池的清淤無人化,瓶頸早已不是能不能造一臺水下機器人,而是上述四類傳感器的指標能否在渾濁、擾動、無光的惡劣水環境中同時成立——定位精度、建圖誤差約束、測速糾偏能力和渾水成像細節,共同決定了一臺清淤機器人是真正能獨立作業,還是仍需人在池邊盯著。
責任編輯: 江曉蓓
 京公網安備 11010802020613號
